
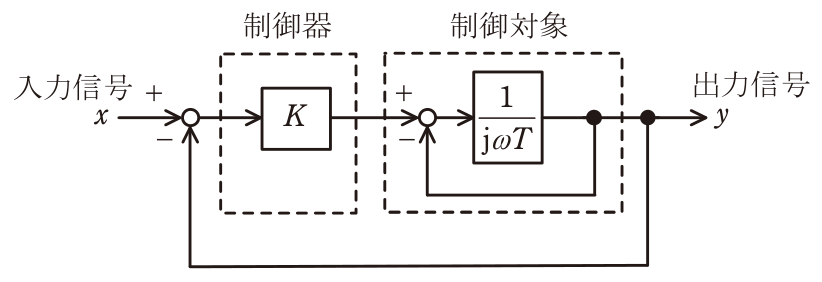
(a)の一巡伝達関数(K = 2,T = 0.5)G₀(jω) = 2/(1 + j0.5ω) を実部と虚部に分ける。
G₀(jω) = 2(1 − j0.5ω) / (1 + 0.25ω²)
実部 Re = 2 / (1 + 0.25ω²)
虚部 Im = −ω / (1 + 0.25ω²)
問18 図は,出力信号 y を入力信号 x に一致させるように動作するフィードバック制御系のブロック線図である。次の(a)及び(b)の問に答えよ。
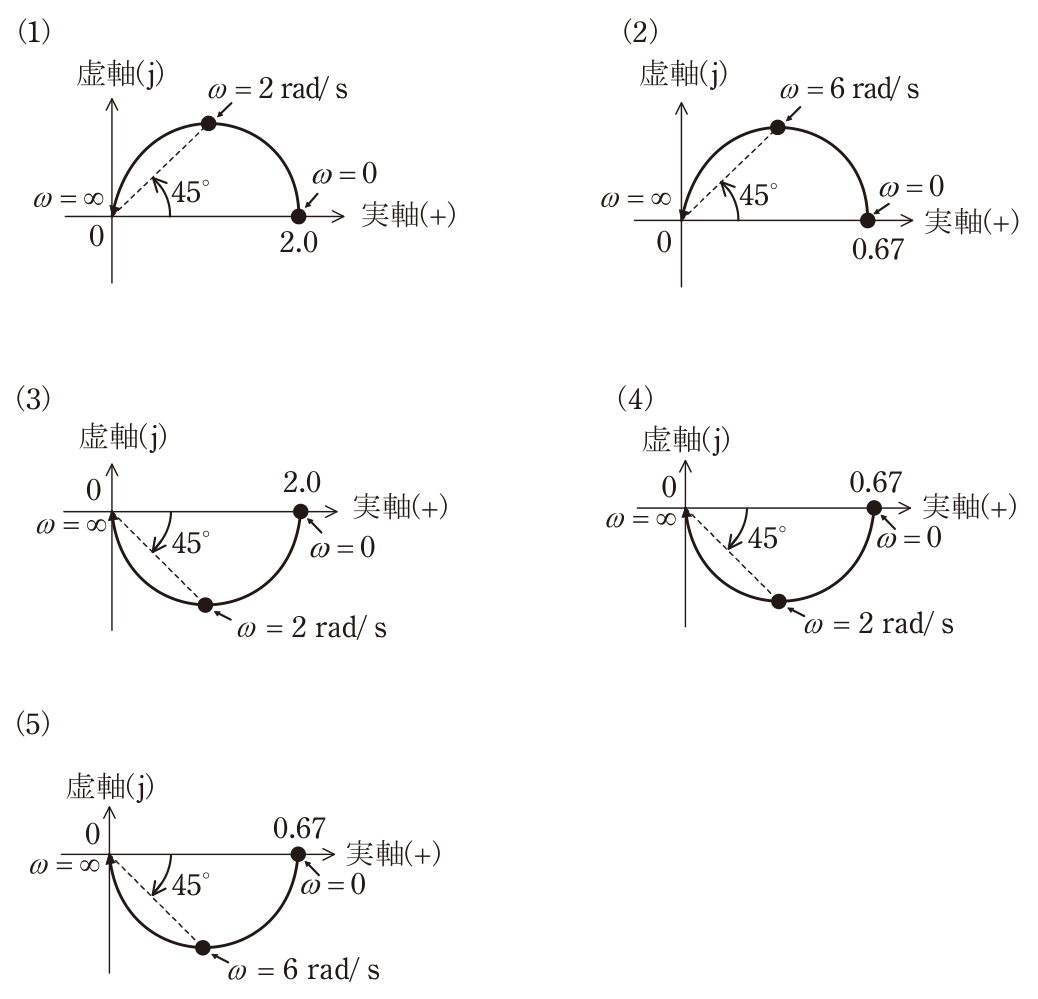
(b) (a)で求めた一巡伝達関数において,ω を変化させることで得られるベクトル軌跡はどのような曲線を描くか,最も近いものを次の(1)~(5)のうちから一つ選べ。
結論 → 詳細 → 補足 の 3 層構成
(a)の一巡伝達関数(K = 2,T = 0.5)G₀(jω) = 2/(1 + j0.5ω) を実部と虚部に分ける。
G₀(jω) = 2(1 − j0.5ω) / (1 + 0.25ω²)
実部 Re = 2 / (1 + 0.25ω²)
虚部 Im = −ω / (1 + 0.25ω²)
① ω = 0 のとき Re = 2,Im = 0 → 実軸上の 2.0。
② ω → ∞ のとき Re → 0,Im → 0 → 原点(位相は −90° に近づく)。
③ ω > 0 では Im < 0 なので、軌跡は下半面(第 4 象限)を通る。
④ 位相 ∠G₀ = −tan⁻¹(0.5ω) が −45° になるのは 0.5ω = 1,すなわち ω = 2 rad/s。このとき |G₀| = 2/√2 = √2 ≈ 1.41,点は (1, −1)。
⑤ (Re − 1)² + Im² を計算すると、a = 0.25ω² とおいて {(1 − a)² + 4a} / (1 + a)² = (1 + a)²/(1 + a)² = 1 となり、軌跡は中心 (1, 0)、半径 1 の円の下半分(半円)である。
以上より、ω = 0 で 2.0、ω = 2 rad/s で −45°、ω = ∞ で原点に至る下半面の半円となり、正答は (3)。
上半面(虚軸正側)の半円。ω = ∞ で原点 0,ω = 0 で実軸上 2.0。原点から 45°(実軸から上向き)の破線と軌跡の交点が ω = 2 rad/s。
誤り。ω = 0 で 2.0、45° の点が ω = 2 rad/s という数値は合っているが、軌跡が上半面にある。G₀ の虚部は −ω/(1 + 0.25ω²) で ω > 0 では負なので、軌跡は下半面を通る。上半面のこの軌跡は 2/(1 − jω0.5) の場合に相当する。
上半面(虚軸正側)の半円。ω = ∞ で原点 0,ω = 0 で実軸上 0.67。原点から 45°(実軸から上向き)の破線と軌跡の交点が ω = 6 rad/s。
誤り。軌跡が上半面にあり、ω = 0 の値 0.67 と 45° の点 ω = 6 rad/s も G₀ = 2/(1 + jω0.5) と合わない。この軌跡は 2/(3 − jω0.5) のベクトル軌跡に相当する(ω = 0 で 2/3 ≈ 0.67、0.5ω = 3 で 45°)。
下半面(虚軸負側)の半円。ω = ∞ で原点 0,ω = 0 で実軸上 2.0。原点から 45°(実軸から下向き)の破線と軌跡の交点が ω = 2 rad/s。
正しい。ω = 0 で実軸上 2.0、ω = 2 rad/s で位相 −45°、ω → ∞ で原点に至る下半面の半円であり、G₀ = 2/(1 + jω0.5) の計算結果と一致する。
下半面(虚軸負側)の半円。ω = ∞ で原点 0,ω = 0 で実軸上 0.67。原点から 45°(実軸から下向き)の破線と軌跡の交点が ω = 2 rad/s。
誤り。下半面の半円で 45° の点が ω = 2 rad/s である点は合っているが、ω = 0 での値が 0.67 になっている。G₀(j0) = 2 なので実軸上の始点は 2.0 である。
下半面(虚軸負側)の半円。ω = ∞ で原点 0,ω = 0 で実軸上 0.67。原点から 45°(実軸から下向き)の破線と軌跡の交点が ω = 6 rad/s。
誤り。ω = 0 で 0.67(= 2/3)、−45° となるのが 0.5ω = 3 すなわち ω = 6 rad/s という軌跡は、閉ループ伝達関数 2/(3 + jω0.5) のベクトル軌跡であり、一巡伝達関数のものではない。
この問題の理解を「分野全体の力」に広げるための足がかり
用語解説・選択肢分析・類題生成をその場で対話。クイズモードでは解答→解説がゼロ遷移。
機械 の他の問題
トピック「機械」を扱う他試験区分の過去問
第三種電気主任技術者 の同じ分野を年度をまたいで演習する
モバイル片手演習でIPA試験の隙間時間を稼ぐ|通勤・昼休み・待ち時間の活用
IPA試験対策をモバイル片手で進めるための具体的な工夫を解説。通勤電車・昼休み・待ち時間で 1 日 30 分を稼ぐためのアプリ設定・演習ルーティンを紹介します。
過去問の誤答ふりかえり3ステップ|浅い見直しで時間を捨てないために
過去問演習で誤答した時に『なぜ間違えたか』を 3 ステップで構造化して見直す手順を解説。原因分類・対策メモ・類題演習で、同じミスを 2 回しない学習設計を紹介します。
過去問演習を分散学習で最適化する|エビングハウスとライトナーシステムの実践
分散学習(spaced repetition)の理論を、IPA過去問演習に落とし込む実践手順を解説。ライトナーシステムの活用、復習タイミングの設計、過去問AIでの自動化方法を紹介します。
AI学習ツールと予備校・通信講座の使い分け|IPA試験の最適な組み合わせ
IPA試験対策はAIツール一択ではなく、予備校・通信講座との使い分けが鍵。それぞれの強み・弱みと、組み合わせるべき学習者のタイプ別パターンを解説します。