
減速比 6 の減速機では,出力側(負荷側)の回転速度は入力側の 1/6 になり,トルクは損失がなければ 6 倍になる。効率 0.96 を考慮すると次のとおり。
令和7年度 下期 第三種電気主任技術者 機械 問11
難度
標準
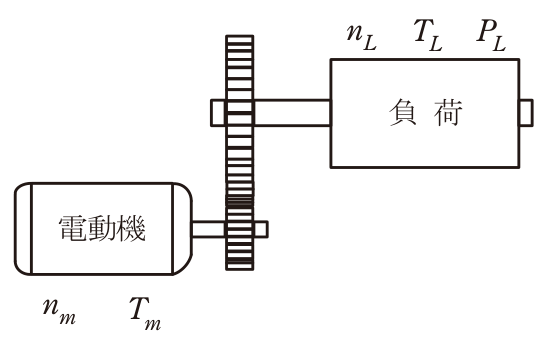
図に示すように,電動機が減速機と組み合わされて負荷を駆動している。このときの電動機の回転速度 n_m が 1 200 min⁻¹,トルク T_m が 100 N·m であった。減速機の減速比が 6,効率が 0.96 のとき,負荷の回転速度 n_L [min⁻¹],軸トルク T_L [N·m] 及び軸入力 P_L [kW] の値として,最も近いものを組み合わせたのは次のうちどれか。
選択肢
解説
結論 → 詳細 → 補足 の 3 層構成
展開閉じる
解説
結論 → 詳細 → 補足 の 3 層構成
詳細Layer 2展開閉じる
【負荷の回転速度】
n_L = n_m ÷ 6 = 1 200 ÷ 6 = 200 min⁻¹
補足Layer 3展開閉じる
【負荷の軸トルク】
減速機の入力動力 P_m と出力動力 P_L の関係は P_L = 0.96 × P_m。動力は P = ωT = (2πn/60)·T なので,
(2π·n_L/60)·T_L = 0.96 × (2π·n_m/60)·T_m
T_L = 0.96 × (n_m / n_L) × T_m = 0.96 × 6 × 100 = 576 N·m
【負荷の軸入力】
P_L = (2π × 200 / 60) × 576 ≒ 20.94 rad/s × 576 N·m ≒ 12 064 W ≒ 12.1 kW
(検算)電動機の出力 P_m = (2π × 1 200 / 60) × 100 ≒ 125.66 rad/s × 100 N·m ≒ 12 566 W。これに効率 0.96 を掛けると 12 566 × 0.96 ≒ 12 064 W ≒ 12.1 kW となり,一致する。
したがって,n_L = 200 min⁻¹,T_L = 576 N·m,P_L = 12.1 kW の組合せ (5) が正しい。
各選択肢の解説
- (1)
n_L = 7 200 min⁻¹,T_L = 576 N·m,P_L = 4 147 kW
誤り。n_L = 7 200 min⁻¹ は 1 200 × 6 であり,減速ではなく増速として計算した値である(正しくは 1 200 ÷ 6 = 200 min⁻¹)。T_L = 576 N·m は正しいが,P_L = 4 147 kW は正しい値 12.1 kW と一致しない。数値上 4 147 は 7 200 × 576 ÷ 1 000 ≒ 4 147 に等しく,回転速度 [min⁻¹] を角速度 [rad/s] に換算(×2π/60)せずに掛け合わせた値に相当する。
- (2)
n_L = 7 200 min⁻¹,T_L = 16.0 N·m,P_L = 12.1 kW
誤り。n_L = 7 200 min⁻¹ は減速比を掛けて増速として扱った値である。T_L = 16.0 N·m は 100 ÷ 6 × 0.96 = 16.0 であり,トルクを減速比で割っている点で誤り(減速機ではトルクは減速比倍に増える)。P_L = 12.1 kW 自体は正しい値だが,回転速度とトルクが誤っているため組合せとして不適。
- (3)
n_L = 7 200 min⁻¹,T_L = 16.0 N·m,P_L = 4 147 kW
誤り。n_L = 7 200 min⁻¹(増速として計算),T_L = 16.0 N·m(トルクを減速比で割っている)はいずれも誤り。P_L = 4 147 kW も,電動機出力 約 12.6 kW に効率 0.96 を掛けた正しい値 12.1 kW と一致しない。この肢の n_L と T_L から求めても (2π × 7 200 / 60) × 16.0 ≒ 12 064 W であり,4 147 kW とは整合しない。
- (4)
n_L = 200 min⁻¹,T_L = 16.0 N·m,P_L = 12.1 kW
誤り。n_L = 200 min⁻¹ と P_L = 12.1 kW は正しいが,T_L = 16.0 N·m は 100 ÷ 6 × 0.96 であり,トルクを減速比で割っている点で誤り。実際に (2π × 200 / 60) × 16.0 ≒ 335 W となり,P_L = 12.1 kW とも整合しない。正しくは T_L = 100 × 6 × 0.96 = 576 N·m。
- (5)
n_L = 200 min⁻¹,T_L = 576 N·m,P_L = 12.1 kW
正しい。n_L = 1 200 ÷ 6 = 200 min⁻¹,T_L = 100 × 6 × 0.96 = 576 N·m,P_L = (2π × 200 / 60) × 576 ≒ 12 064 W ≒ 12.1 kW であり,3 つの値がすべて一致する。
この解説は?
分野「機械」の学習ポイント
この問題の理解を「分野全体の力」に広げるための足がかり
- 何が問われるか
- 本問の分野で問われる代表的な知識・用語の整理。
- 学習の進め方
- 正解/誤答の選択肢ごとに「なぜ正しい / なぜ違うのか」を1行ずつ言語化すると定着する。
- 関連キーワード
- 機械
AI コパイロット
この問題を AI と深掘りする
用語解説・選択肢分析・類題生成をその場で対話。クイズモードでは解答→解説がゼロ遷移。
関連する問題
機械 の他の問題
- 第三種電気主任技術者令和6年度 上期 機械 問1次の文章は、直流機に関する記述である。 直流機では固定子と回転子の間で直流電力と機械動力の変換が行われる。この変換を担う機構の一種にブラシと整流子とがあり、これらを用いた直流機では通常、界磁巻線に直流の界磁電流を流し、(ア)を回転子とする。 このブラシと整流子を用いる直流機では、…
- 第三種電気主任技術者令和6年度 上期 機械 問2電機子回路の抵抗が0.20Ωの直流他励電動機がある。励磁電流,電機子電流とも一定になるように制御されており,電機子電流は50Aである。回転速度が1200 min⁻¹のとき,電機子回路への入力電圧は110Vであった。励磁電流,電機子電流を一定に保ったまま電動機の負荷を変化させたとこ…
- 第三種電気主任技術者令和6年度 上期 機械 問3次の文章は,三相の誘導機に関する記述である。 固定子の励磁電流による同期速度の (ア) と回転子との速度の差(相対速度)によって回転子に電圧が発生し,その電圧によって回転子に電流が流れる。トルクは回転子の電流と磁束とで発生するので,トルク特性を制御するため,巻線形誘導機では回転…
- 第三種電気主任技術者令和6年度 上期 機械 問4V/f一定制御インバータで駆動されている6極の誘導電動機がある。この電動機は、端子電圧をV[V]、周波数をf[Hz]として、V/f比=4一定制御インバータによって66Hzで駆動されている。このときの滑りは5%であった。この誘導電動機の回転速度[min⁻¹]の値として、正しいのは次…
- 第三種電気主任技術者令和6年度 上期 機械 問5回転界磁形同期電動機が停止している状態で,固定子巻線に対称三相交流電圧を印加すると回転磁界が生じる。しかし,励磁された回転子磁極が受けるトルクは,同じ大きさで向きが交互に変わるので,その平均トルクは零になり電動機は起動しない。これを改善するために,回転子の磁極面に (ア) を施す…
他試験の同テーマ問題
トピック「機械」を扱う他試験区分の過去問
- 第一種電気主任技術者令和8年度 一次試験 機械 問3(1)次の文章は,同期モータに関する記述である。文中の空欄に当てはまる最も適切なものを解答群から選べ。 同期モータを理解するには,マグネットトルクとリラクタンストルクを知る必要がある。マグネットトルクは,固定子電流の回転磁界と磁石の磁束の相互作用によって生じる[(1)]に基づく。特に…
- 第一種電気主任技術者令和8年度 一次試験 機械 問3(2)次の文章は,同期モータに関する記述である。文中の空欄に当てはまる最も適切なものを解答群から選べ。 同期モータを理解するには,マグネットトルクとリラクタンストルクを知る必要がある。マグネットトルクは,固定子電流の回転磁界と磁石の磁束の相互作用によって生じる[(1)]に基づく。特に…
- 第一種電気主任技術者令和8年度 一次試験 機械 問3(3)次の文章は,同期モータに関する記述である。文中の空欄に当てはまる最も適切なものを解答群から選べ。 同期モータを理解するには,マグネットトルクとリラクタンストルクを知る必要がある。マグネットトルクは,固定子電流の回転磁界と磁石の磁束の相互作用によって生じる[(1)]に基づく。特に…
- 第一種電気主任技術者令和8年度 一次試験 機械 問3(4)次の文章は,同期モータに関する記述である。文中の空欄に当てはまる最も適切なものを解答群から選べ。 同期モータを理解するには,マグネットトルクとリラクタンストルクを知る必要がある。マグネットトルクは,固定子電流の回転磁界と磁石の磁束の相互作用によって生じる[(1)]に基づく。特に…
- 第一種電気主任技術者令和8年度 一次試験 機械 問3(5)次の文章は,同期モータに関する記述である。文中の空欄に当てはまる最も適切なものを解答群から選べ。 同期モータを理解するには,マグネットトルクとリラクタンストルクを知る必要がある。マグネットトルクは,固定子電流の回転磁界と磁石の磁束の相互作用によって生じる[(1)]に基づく。特に…
他年度の「機械」問題
第三種電気主任技術者 の同じ分野を年度をまたいで演習する
第三種電気主任技術者 の学習ガイド
モバイル片手演習でIPA試験の隙間時間を稼ぐ|通勤・昼休み・待ち時間の活用
IPA試験対策をモバイル片手で進めるための具体的な工夫を解説。通勤電車・昼休み・待ち時間で 1 日 30 分を稼ぐためのアプリ設定・演習ルーティンを紹介します。
過去問の誤答ふりかえり3ステップ|浅い見直しで時間を捨てないために
過去問演習で誤答した時に『なぜ間違えたか』を 3 ステップで構造化して見直す手順を解説。原因分類・対策メモ・類題演習で、同じミスを 2 回しない学習設計を紹介します。
過去問演習を分散学習で最適化する|エビングハウスとライトナーシステムの実践
分散学習(spaced repetition)の理論を、IPA過去問演習に落とし込む実践手順を解説。ライトナーシステムの活用、復習タイミングの設計、過去問AIでの自動化方法を紹介します。
AI学習ツールと予備校・通信講座の使い分け|IPA試験の最適な組み合わせ
IPA試験対策はAIツール一択ではなく、予備校・通信講座との使い分けが鍵。それぞれの強み・弱みと、組み合わせるべき学習者のタイプ別パターンを解説します。